Motori DC
e convertitori controllati
Dal collettore e dall'eccitazione ai ponti a 6 e 12 impulsi, fino al rifasamento, ai filtri e alle strategie di controllo.
Questa guida raccoglie spiegazioni tecniche generali, schemi, esempi e calcoli senza riferimenti a impianti specifici. I simulatori sono didattici e non sostituiscono il dimensionamento esecutivo.
Motore in corrente continua
Struttura, circuiti elettrici separati e grandezze nominali di un motore DC a eccitazione indipendente.
1.1 Sezione trasversale e componenti
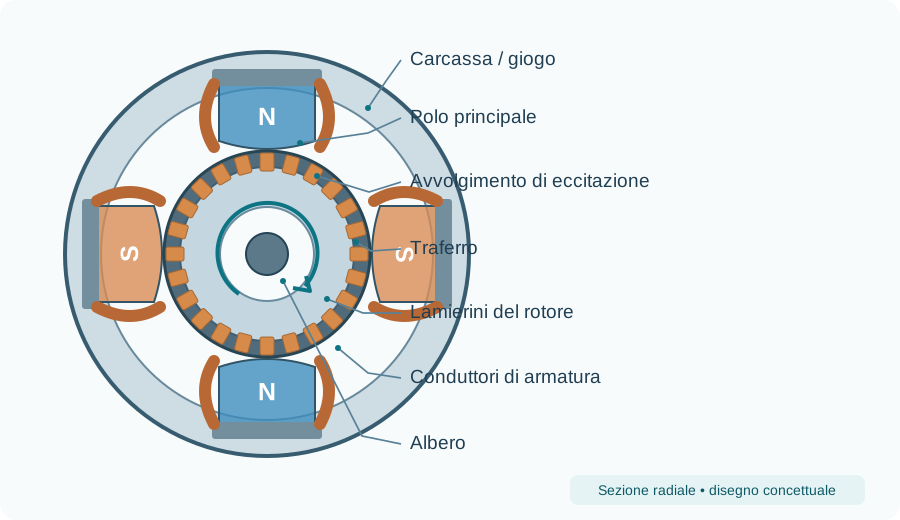
Statore (parte fissa)
Carcassa e circuito magnetico, poli principali, bobine di eccitazione. In molte macchine sono presenti poli ausiliari e avvolgimenti compensatori per migliorare la commutazione.
Rotore o armatura
Nucleo laminato, avvolgimenti di armatura, albero e collettore. Le spazzole trasmettono corrente al collettore, che esegue la commutazione delle bobine in rotazione.
1.2 Due circuiti alimentati indipendentemente
Circuito di armatura
Riceve la tensione Va e assorbe la corrente Ia. A flusso costante, Ia determina la coppia, mentre Va controlla principalmente la velocità.
Circuito di eccitazione
Riceve Vf e If. Le bobine fisse generano il flusso Φ, che influenza sia la coppia sia la forza controelettromotrice.
Nei transitori si aggiunge al bilancio elettrico il termine La·dIa/dt. La coppia utile all'albero è minore della coppia elettromagnetica a causa delle perdite meccaniche e magnetiche.
1.3 Come si legge una targa
| Dato di targa | Che cosa indica | Nota tecnica |
|---|---|---|
| Potenza PN (kW / HP) | Potenza meccanica nominale all'albero | Non è la potenza elettrica assorbita. |
| Tensione VaN (V DC) | Tensione nominale di armatura | Serve per verificare il campo di controllo del convertitore. |
| Corrente IaN (A DC) | Corrente nominale di armatura | Collegata alla coppia e al riscaldamento. |
| Velocità n (rpm) | Velocità base ed eventualmente massima | Un intervallo nb–nmax spesso indica zona di deflussaggio. |
| Vf, If | Alimentazione eccitazione | Da rispettare secondo le curve del costruttore. |
| Servizio, classe isolamento, IC | Regime termico, isolamento e raffreddamento | Essenziali per basse velocità e sovraccarichi. |
| Sovraccarico ammesso | Corrente/coppia e durata massime | È una curva temporale, non solo una percentuale. |
1.4 Potenza meccanica e coppia
Per esempio, una macchina da 1000 kW a 100 rpm sviluppa una coppia nominale di circa 95,5 kNm. A pari coppia e metà velocità svilupperebbe metà potenza meccanica.
1.5 Come il collettore mantiene la coppia nello stesso verso
La corrente nei conduttori del rotore genera forze elettromagnetiche nel campo prodotto dai poli. Poiché i conduttori ruotano, la polarità della corrente nelle bobine deve invertirsi al momento opportuno: lo fanno collettore a lamelle e spazzole. Senza la commutazione, la coppia delle singole spire cambierebbe segno durante la rotazione.
Nel passaggio di una bobina sotto una spazzola, la corrente deve invertirsi in un intervallo molto breve. La sua induttanza si oppone al cambiamento: per questo possono comparire scintillii al collettore. I poli ausiliari (interpoli) e, nelle macchine più impegnative, gli avvolgimenti compensatori contrastano gli effetti della reazione di armatura e favoriscono la commutazione.
Reazione di armatura
La corrente dell'armatura produce un proprio campo magnetico, che modifica la distribuzione del flusso principale, soprattutto a carico elevato.
Manutenzione
Le superfici del collettore, l'usura e la pressione delle spazzole, la ventilazione e la pulizia influenzano affidabilità e capacità di sovraccarico.
1.6 Bilancio della tensione e coppia utile
La coppia elettromagnetica non coincide esattamente con quella disponibile all'albero: attrito, ventilazione e altre perdite assorbono parte della potenza. Anche il rendimento cambia con corrente e velocità; non è una costante universale.
1.7 Servizi e limiti termici
| Indicazione | Interpretazione |
|---|---|
| S1 | Servizio continuo nelle condizioni previste. |
| S6 | Servizio periodico continuo con fasi a carico e a vuoto, secondo i parametri dichiarati. |
| S9 | Servizio con variazioni non periodiche di carico e velocità, inclusi sovraccarichi frequenti. |
| IC… | Codice della modalità di raffreddamento; indispensabile verificare la ventilazione a bassa velocità. |
Regolazione di velocità e coppia
Sotto la velocità base si regola prevalentemente l'armatura; oltre la velocità base si entra, quando previsto, nella zona di deflussaggio.
2.1 Le due zone operative
Zona I — Coppia costante
Eccitazione nominale, flusso approssimativamente costante. Si varia Va; la corrente ammissibile pone il limite di coppia. P cresce approssimativamente con n.
Zona II — Potenza costante
Raggiunta la tensione massima, si riduce il campo. A parità di corrente massima la coppia diminuisce circa come 1/n; la potenza rimane circa costante.
Simulatore • curva coppia–potenza ideale
Esempio didatticoModello normalizzato: nbase = 100%. Non include limiti termici, commutazione, indebolimento del campo reale o cadute RaIa.
2.2 Controllo a cascata velocità–corrente
- Il PI di velocità confronta riferimento e misura e genera una richiesta di corrente/coppia.
- Il limitatore applica i vincoli consentiti dal motore e dall'azionamento.
- Il PI di corrente, più rapido, regola l'angolo di accensione del convertitore per seguire Ia,ref.
- Il controllo del campo mantiene Φ nominale o lo riduce quando si opera sopra la velocità base.
2.3 Schema dei regolatori e grandezze misurate
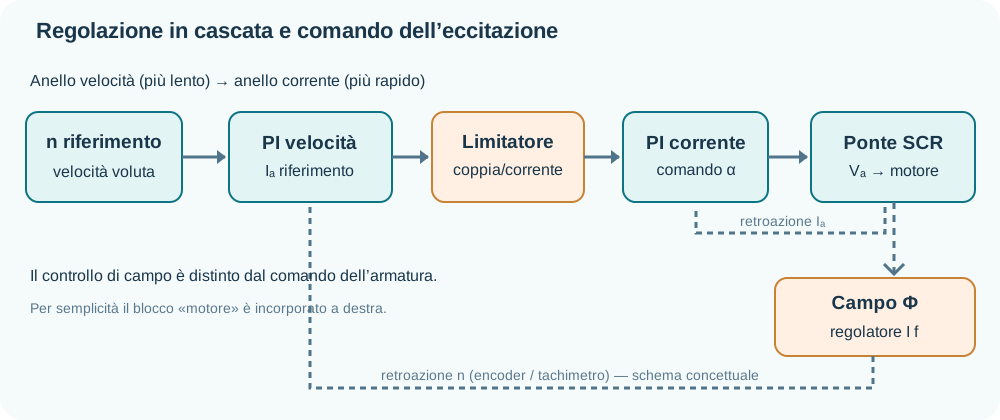
La regolazione di velocità confronta nref e nmis e produce un riferimento di corrente. Il regolatore di corrente, che legge il valore effettivo dell'armatura, determina la tensione DC necessaria tramite il comando del convertitore. I limiti di coppia, corrente e tensione hanno priorità rispetto all'inseguimento della velocità.
Se il riferimento di corrente viene saturato, un anti-windup impedisce che l'integratore del PI di velocità continui ad accumulare un errore non recuperabile. Analogamente il passaggio manuale/automatico richiede una gestione coerente delle condizioni iniziali.
2.4 Controllo dell'eccitazione e deflussaggio
Sotto la velocità base si mantiene di solito il flusso nominale. Sopra la velocità base la tensione di armatura ha raggiunto il limite disponibile: diminuire il flusso riduce E = keΦω alla velocità data, permettendo di aumentare ω. A parità di Ia, però, la coppia C = ktΦIa diminuisce.
Non si può aumentare arbitrariamente il flusso sotto la velocità base: saturazione magnetica, isolamento del campo, perdite e caratteristiche del costruttore pongono limiti precisi. Altrettanto importante è la protezione per perdita di eccitazione, che in alcune condizioni può provocare sovravelocità.
2.5 Che cosa accade a un gradino di coppia resistente
- Il carico meccanico aumenta e il rotore tende a rallentare: J·dω/dt = Cm − Cr.
- Il PI di velocità richiede più corrente, fino ai limiti consentiti.
- Il PI di corrente comanda la tensione del convertitore per far crescere Ia.
- Se la corrente o la tensione massima è raggiunta, il motore non può mantenere indefinitamente la velocità richiesta.
Ponte controllato a 6 impulsi
Sei tiristori commutano le fasi della rete per produrre una tensione continua media regolabile mediante l'angolo di accensione α.
3.1 Commutazione e angolo α
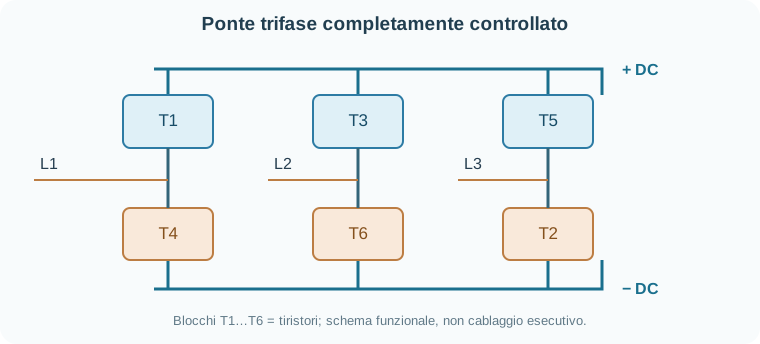
In conduzione continua ideale conducono normalmente due tiristori per volta (uno superiore e uno inferiore). Ogni tiristore conduce per circa 120° e avviene una commutazione ogni 60° elettrici. A rete 50 Hz il ripple principale della tensione raddrizzata è 6 × 50 = 300 Hz.
L'angolo α rappresenta il ritardo di innesco rispetto al punto naturale di commutazione. Regolando questo ritardo si regola la tensione DC media.
Simulatore • α e tensione DC
VLL = 400 V · IDC = 1000 ALa corrente AC resta costante perché IDC è imposta costante nel modello. Per α ≥ 90° il ponte può funzionare in inversione solo con adeguate condizioni di alimentazione e commutazione sul lato DC.
3.2 Il legame con la rete
La corrente di fase di un ponte ideale a 6 impulsi è non sinusoidale. Le sue armoniche caratteristiche, nel caso equilibrato, hanno ordine h = 6k ± 1: 5ª, 7ª, 11ª, 13ª, ecc. Il fattore di spostamento fondamentale è circa cos α, ma il fattore di potenza totale è inferiore a causa della distorsione armonica.
3.3 Come conducono i sei tiristori
Un SCR ha anodo, catodo e gate: se è polarizzato direttamente, l'impulso sul gate lo porta in conduzione; lo spegnimento avviene quando la corrente si riduce sufficientemente o viene commutata. Il gate non consente di spegnere liberamente uno SCR convenzionale.
Con numerazione convenzionale T1–T6 e corrente DC pressoché continua, la sequenza dei tiristori innescati è ciclica. La tabella elenca le coppie conduttrici per sei intervalli successivi, assumendo la convenzione T1/T3/T5 superiori e T4/T6/T2 inferiori.
| Intervallo relativo | Coppia conduttrice | Commutazione successiva |
|---|---|---|
| 1 | T1 – T6 | T2 sostituisce T6 |
| 2 | T1 – T2 | T3 sostituisce T1 |
| 3 | T3 – T2 | T4 sostituisce T2 |
| 4 | T3 – T4 | T5 sostituisce T3 |
| 5 | T5 – T4 | T6 sostituisce T4 |
| 6 | T5 – T6 | T1 sostituisce T5 |
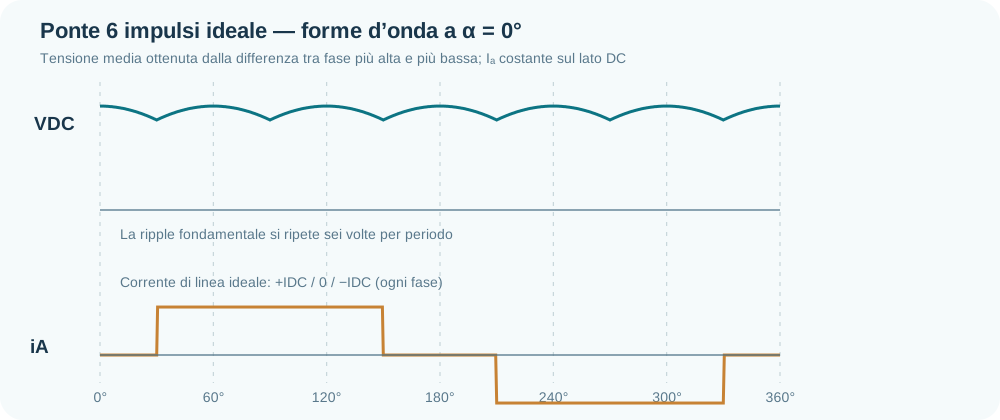
Ogni SCR conduce circa 120°; la corrente di ciascuna fase lato AC assume idealmente valori +IDC, 0, −IDC. Da questa forma d'onda derivano le correnti RMS e la distorsione.
3.4 Sovrapposizione di commutazione e inversione
La reattanza dell'alimentazione impedisce alla corrente di trasferirsi istantaneamente da un tiristore al successivo. Per un breve intervallo, detto angolo di sovrapposizione μ, conducono più dispositivi contemporaneamente: la tensione media DC effettiva diminuisce rispetto a 1,35 VLLcosα e si formano intagli sulla tensione AC.
Per α maggiore di 90° la tensione media ideale diventa negativa. Un ponte può trasferire potenza attiva verso la rete soltanto con corrente DC mantenuta da una sorgente attiva sul lato continuo e adeguato margine di estinzione. È il funzionamento da inverter a commutazione di rete, non da inverter PWM autonomo.
↑ Torna all'inizioPonte controllato a 12 impulsi
Due ponti a sei impulsi, alimentati da sistemi trifase sfasati di 30°, attenuano determinate armoniche lato rete.
4.1 Principio
Un trasformatore con due sistemi secondari opportunamente sfasati (spesso Y e Δ) alimenta due ponti a 6 impulsi. Le rispettive commutazioni risultano intercalate. In condizioni appropriate il ripple di uscita principale passa da 300 a 600 Hz a rete 50 Hz.
Alimentazione
Due trifasi sfasate di 30° elettrici, normalmente realizzate con opportuni avvolgimenti del trasformatore.
Stadi controllati
Due ponti da sei tiristori: dodici SCR complessivi.
Condizione
Equilibrio tra i ponti e combinazione DC corretta, altrimenti il comportamento armonico si discosta dall'ideale.
4.2 Serie e parallelo
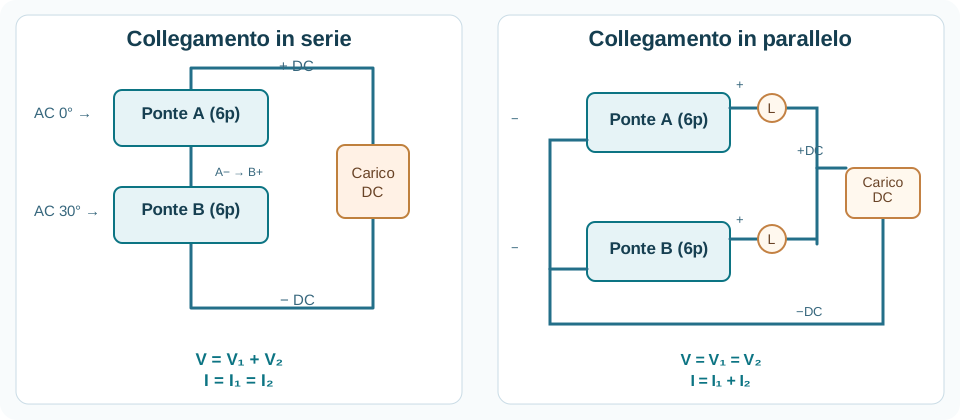
| Caratteristica | Serie | Parallelo |
|---|---|---|
| Tensione totale | VDC = VA + VB | Tensione DC comune |
| Corrente totale | IDC comune | IDC = IA + IB |
| Esigenza particolare | Coordinamento delle tensioni e isolamento | Condivisione di corrente, reattori di disaccoppiamento |
| Regolazione sequenziale | Possibile con topologia e controlli adatti | Non direttamente applicabile a ponti rigidamente in parallelo |
4.3 Armoniche: che cosa migliora davvero
| Voce | 6 impulsi | 12 impulsi ideale |
|---|---|---|
| Ordini armonici caratteristici lato rete | 6k ± 1 | 12k ± 1 |
| Armoniche più basse | 5ª, 7ª | 11ª, 13ª |
| Ripple principale a 50 Hz | 300 Hz | 600 Hz |
| Reattiva fondamentale | Dipende dall'angolo α | Dipende ancora dall'angolo α |
| Fattore di potenza totale | Penalizzato dalla distorsione | Generalmente migliore, grazie alla distorsione minore |
La cancellazione ideale delle armoniche 5ª e 7ª avviene sul lato comune della rete, non all'interno di ciascun ponte. Squilibri, differenze di accensione o correnti non uniformi introducono armoniche residue.
4.4 Il significato dei 30° elettrici
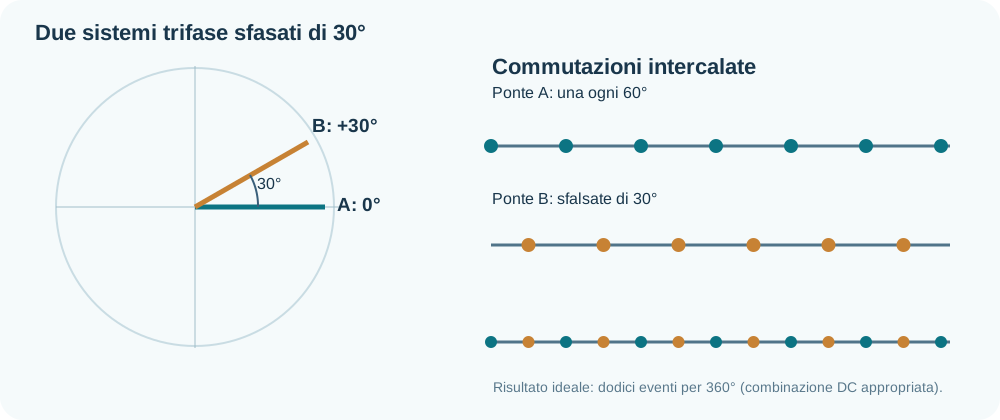
La condizione chiave è che i due sistemi producano correnti appropriate sia per ampiezza sia per fase. La cancellazione delle armoniche 5ª e 7ª è un risultato della combinazione sul lato primario del trasformatore; non significa che i singoli ponti siano privi di tali armoniche.
4.5 Confronto quantitativo delle armoniche
| Armonica | 6 impulsi ideale | 12 impulsi ideale, lato primario |
|---|---|---|
| 5ª e 7ª | Presenti | Idealmente cancellate |
| 11ª e 13ª | Presenti | Rimangono caratteristiche |
| 17ª e 19ª | Presenti | Idealmente cancellate |
| 23ª e 25ª | Presenti | Rimangono caratteristiche |
Nel modello a corrente rettangolare ideale, l'ampiezza relativa delle armoniche caratteristiche è approssimativamente 1/h rispetto alla fondamentale. Squilibri, differenze di α, tensioni non sinusoidali e reattanze diverse introducono armoniche non caratteristiche e residui di ordini teoricamente cancellati.
4.6 Regolazione simultanea e sequenziale
Simultanea
I due ponti ricevono lo stesso angolo di accensione riferito alle rispettive tensioni. È la configurazione più semplice per ottenere un comportamento armonico bilanciato.
Sequenziale
In una topologia idonea, tipicamente con ponti in serie, si può mantenere uno stadio vicino all'angolo minimo e regolare l'altro. Può ridurre Q fondamentale, ma altera condizioni armoniche e ripple: non è una modifica puramente software universale.
Nel parallelo gli stadi devono condividere la tensione DC e ripartire la corrente, mediante reattanze, reattori interfasici e idonei controlli. Angoli di accensione molto diversi non sono liberamente imponibili su ponti rigidamente paralleli.
↑ Torna all'inizioPotenza P, Q, S e fattore di potenza
Lo sfasamento della fondamentale e la distorsione armonica sono fenomeni diversi: entrambi possono incidere sulla corrente RMS richiesta alla rete.
| Grandezza | Simbolo | Significato |
|---|---|---|
| Potenza attiva | P [W] | Trasferimento medio di energia nell'unità di tempo. |
| Reattiva fondamentale | Q1 [VAr] | Associata allo sfasamento di tensione e corrente alla frequenza fondamentale. |
| Apparente totale | S [VA] | Prodotto tensione e corrente RMS (sistema equilibrato). |
| Apparente fondamentale | S1 [VA] | Associata alle sole componenti fondamentali. |
| Componente non fondamentale | D [VA] | Termine equivalente legato alle armoniche, sotto specifiche ipotesi. |
5.1 Le relazioni essenziali
Nel caso puramente sinusoidale D = 0 e torna il triangolo P–Q–S. Nei ponti a tiristori la presenza di armoniche porta in generale FP totale inferiore al cosφ della fondamentale.
5.2 Cosa accade aumentando α
Con corrente DC costante e condizioni ideali, la potenza apparente fondamentale S1 rimane quasi costante. Si modificano invece la componente attiva e quella reattiva fondamentale secondo P ≈ S1cos α e Q1 ≈ S1sin α (regime di raddrizzamento).
Simulatore • ripartizione P / Q1
Ponte ideale a 6 impulsi, 400 V, 1000 A DCPer il ponte ideale: IAC,RMS = √(2/3) IDC; I1,RMS = √6/π IDC. Il valore S totale comprende la distorsione.
5.3 Un ponte che restituisce energia può comunque assorbire Q
Nel funzionamento rigenerativo, con convertitore a commutazione naturale, la potenza attiva può fluire dal DC alla rete AC. La richiesta di reattiva fondamentale può invece rimanere assorbita dalla rete. Segno di P e segno di Q non devono quindi essere confusi.
5.4 Fondamentale e armoniche: due impegni di corrente
Il triangolo delle potenze P–Q vale per la fondamentale. In presenza di corrente deformata la potenza apparente totale supera S1. Il termine D non è una potenza attiva o una reattiva fondamentale: rappresenta l'impegno RMS delle correnti armoniche nel modello indicato.
5.5 Esempio: fattore di spostamento uguale, FP diverso
| THD corrente | cos φ1 | Fattore di potenza totale |
|---|---|---|
| 0% | 0,80 | 0,800 |
| 10% | 0,80 | 0,796 |
| 20% | 0,80 | 0,784 |
| 30% | 0,80 | 0,766 |
| 40% | 0,80 | 0,743 |
Per il ponte a 6 impulsi ideale, con corrente DC costante, THDI ≈ 31%; perfino con α = 0° il fattore di potenza totale non è 1 ma circa 0,955. È un valore teorico che cambia con impedenze e caratteristiche dell'alimentazione.
5.6 Potenza rigenerativa e convenzioni di segno
Con P positiva dalla rete al DC siamo nel funzionamento raddrizzatore. Quando il flusso di energia attiva si inverte, P può diventare negativa; tuttavia un ponte a tiristori a commutazione naturale può continuare a richiedere Q1 induttiva alla rete. In pratica P negativa non implica Q negativa.
Rifasamento, filtri e compensatori
Un compensatore fornisce localmente potenza reattiva; un filtro armonico agisce sulla forma d'onda. Spesso conviene usare entrambe le funzioni in maniera coordinata.
6.1 Che cosa cambia inserendo Qc
Il convertitore continua a utilizzare la corrente DC richiesta: diminuisce invece, per la componente compensata, la corrente a monte del punto di inserzione dei condensatori o del compensatore.
6.2 Tipi di compensazione
| Tecnologia | Compensazione Q | Effetto sulle armoniche | Impiego tipico |
|---|---|---|---|
| Condensatori fissi | Fissa | Possibile rischio di risonanza | Carico pressoché costante |
| Banco disaccordato (L+C) | Fissa o a gradini | Limita il rischio di risonanze indesiderate | Rifasamento in presenza di armoniche |
| Filtro passivo accordato | Quota capacitiva | Assorbe armoniche selezionate | Compensazione + filtraggio |
| TSC (tiristori + condensatori) | A gradini, rapida | Richiede verifica armonica | Carico rapidamente variabile |
| SVC (TSC/TCR/filtri) | Continua nel campo disponibile | Filtri normalmente previsti | Q rapidamente variabile, regolazione fine |
| STATCOM | Continua, capacitiva/induttiva | Funzioni armoniche dipendenti dall'architettura | Elevata dinamica e sostegno di tensione |
6.3 Banco disaccordato e filtro accordato: non sono sinonimi
Entrambi possono avere un ramo LC serie, ma cambiano funzione e frequenza di accordo. Il banco disaccordato evita che il sistema condensatori-rete lavori in condizioni di risonanza sfavorevole alle armoniche presenti. Il filtro accordato è dimensionato per offrire bassa impedenza a determinate armoniche.
| Armonica a 50 Hz | Frequenza | Nota |
|---|---|---|
| 5ª | 250 Hz | Tipica del 6 impulsi; può rimanere come residua nel 12 impulsi |
| 7ª | 350 Hz | Come sopra |
| 11ª | 550 Hz | Caratteristica del 12 impulsi |
| 13ª | 650 Hz | Caratteristica del 12 impulsi |
6.4 TSC e SVC: la differenza operativa
TSC
Inserisce/disinserisce rami capacitivi tramite tiristori sincronizzati con la carica del banco. È veloce ma discreto: ogni gradino è acceso o spento.
SVC con TCR
Un reattore controllato a tiristori assorbe una quota induttiva regolabile e consente una compensazione netta continua insieme ai rami capacitivi.
6.5 Due circuiti LC simili, due frequenze obiettivo diverse
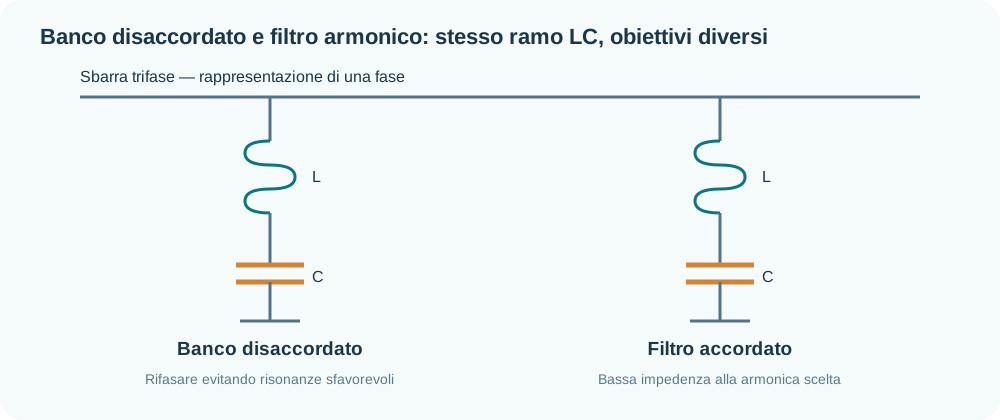
In un banco disaccordato la frequenza propria del ramo LC viene scelta di solito al di sotto dell'armonica significativa più bassa da evitare; per esempio, con reattanza pari al 7% della reattanza capacitiva a 50 Hz, la frequenza propria ideale è circa 189 Hz. Questo non lo rende automaticamente un filtro della 5ª o della 7ª.
Un filtro accordato offre invece bassa impedenza presso uno specifico ordine armonico; nella pratica si considerano smorzamento, tolleranze, deriva dei componenti e possibili risonanze parallele con la rete.
6.6 TSC, TCR, SVC e STATCOM nel tempo
| Apparecchiatura | Regolazione | Limite pratico |
|---|---|---|
| Contattori elettromeccanici | A gradini, lenta | Vita elettrica e tempi di reinserzione. |
| TSC | A gradini, rapida | Gradino intero ON/OFF, sincronizzazione con carica residua. |
| SVC con TCR | Continua nel campo disponibile | Il TCR genera armoniche e richiede filtraggio coordinato. |
| STATCOM | Corrente reattiva continua e molto dinamica | Corrente massima del convertitore e funzioni armoniche non universali. |
I condensatori producono Q in proporzione a V². Uno STATCOM può mantenere una corrente reattiva elevata anche con tensione ridotta entro i limiti di corrente, ma i MVAr disponibili diminuiscono comunque con V.
6.7 Perché la misura armonica resta indispensabile
L'aggiunta di capacità modifica l'impedenza della rete alle diverse frequenze: una corrente armonica può essere amplificata oppure può sovraccaricare condensatori e reattanze. La scelta di un accordo vicino all'11ª e 13ª non è automatica nemmeno in un impianto a 12 impulsi: servono le impedenze della rete, i modi di esercizio e gli eventuali residui di 5ª/7ª.
↑ Torna all'inizioDeterminare i MVAr necessari
Dal punto operativo (P, Q1, D) e dal limite di corrente si ricava la compensazione minima della fondamentale. Poi si verifica se i gradini disponibili la possono realizzare.
7.1 Procedura
- Acquisire tensione di rete, corrente ammessa, P, Q1 e contenuto armonico (o una stima D).
- Calcolare Slim = √3 VLLIlim con unità coerenti.
- Verificare se P² + D² ≤ Slim². In caso contrario, il solo rifasamento fondamentale non basta.
- Calcolare Qc,min, quindi aggiungere un margine ragionevole e studiare le condizioni a basso carico.
- Verificare gradini, sovracompensazione, armoniche e dinamica prima di scegliere l'hardware.
7.2 Calcolatore parametrico
Simulatore • limite di linea e Qc
Dati indipendenti da impianti realiCalcolo
Varia Qc per vedere anche la sovracompensazione. Il modello mantiene D costante: in un vero impianto filtri e condensatori possono modificare le armoniche e le risonanze.
7.3 Dal MVAr al numero di gradini
Se la compensazione richiesta è 1,42 MVAr e ogni gradino eroga 0,5 MVAr alla tensione di lavoro, occorrono almeno tre gradini per superare quel valore: 3 × 0,5 = 1,5 MVAr. La scelta del numero effettivo deve poi verificare il carico minimo e le possibili combinazioni.
7.4 Esempio numerico verificabile
Si consideri una rete trifase equilibrata da 10 kV, un carico che assorbe P = 3 MW, Q1 = 4 MVAr e D = 0,6 MVA, con limite Slim = 4 MVA. Prima del rifasamento:
Con tre gradini da 0,5 MVAr, la compensazione effettiva è 1,5 MVAr: Q residua = 2,5 MVAr, S ≈ 3,95 MVA, corrente ≈ 228 A a 10 kV. Il margine è però piccolo: in un progetto reale non ci si fermerebbe a un solo punto di funzionamento.
7.5 Capacità del banco trifase
Collegamento a stella
Valore della capacità di ciascuna fase, con stella equilibrata ideale e senza reattanza in serie.
Collegamento a triangolo
Capacità di ciascun ramo del triangolo; usa watt reattivi, volt e hertz in unità SI.
Esempio: per Qc = 0,5 MVAr, f = 50 Hz e VLL = 10 kV si ottengono circa 15,9 μF per fase a stella oppure 5,3 μF per ramo a triangolo. Inserendo reattanze cambiano le tensioni interne e la potenza netta resa alla rete.
7.6 Il carico minimo è importante quanto quello massimo
Un banco dimensionato sulla richiesta massima può funzionare in sovracompensazione a carico ridotto. Per un sistema a gradini si verificano separatamente carico minimo, medio e massimo, variazioni rapide e possibili indisponibilità dei rami. La scelta delle taglie può essere uniforme o differenziata, ma deve evitare combinazioni inadatte all'esercizio.
↑ Torna all'inizioControllo automatico del rifasamento
Misurare, decidere, commutare e verificare: un controllo affidabile separa la supervisione energetica dal pilotaggio rapido e dalle protezioni locali.
8.1 Architettura di controllo
- Misure: V, correnti RMS di fase, P, Q1, FP totale, THD e stato dei rami disponibili.
- Calcolo: valutazione della compensazione desiderata e del margine di corrente.
- Selezione: numero di gradini compatibile con i limiti di reattiva, tensione e armoniche.
- Azionamento: il controllore locale TSC/SVC gestisce sincronismi, carica residua e tiristori.
- Feedback: confronto tra effetto previsto e corrente/P/Q realmente misurate.
8.2 Isteresi e tempi
Un gradino non deve commutare continuamente quando la richiesta oscilla vicino alla soglia. Si utilizzano due soglie (ON/OFF) e temporizzazioni. Per esempio, inserimento sopra 1,1 MVAr e disinserimento sotto 0,9 MVAr; valori puramente illustrativi.
| Funzione | Perché serve |
|---|---|
| Isteresi | Evita commutazioni ripetute in prossimità della soglia. |
| Ritardo all'inserzione | Ignora richieste transitorie troppo brevi. |
| Ritardo al disinserimento | Evita oscillazioni nella compensazione. |
| Tempo minimo ON/OFF | Rispetta vincoli di manovra e disponibilità dei componenti. |
| Rotazione dei gradini | Distribuisce l'utilizzo quando i rami sono equivalenti. |
| Verifica stato reale | Esclude rami guasti o non disponibili e rileva mancata esecuzione. |
8.3 Simulazione della scelta TSC a gradini
Simulatore • gradini da 0,5 MVAr
8 gradini · 4 MVAr totaliEsempio: P = 3 MW, D = 0,6 MVA, Sobiettivo = 3,8 MVA; ciascun gradino è assunto nominalmente da 0,5 MVAr.
Calcolo istantaneo senza isteresi/tempi: seleziona il minimo numero di gradini che consente l'obiettivo, quando possibile. La commutazione reale segue le logiche di sincronizzazione e protezione del dispositivo.
8.4 Feedback e feedforward
Feedback
Il regolatore misura il risultato a valle del cambiamento e corregge la richiesta. Compensa errori di modello e variazioni inattese, ma introduce ritardo di misura e attuazione.
Feedforward
Se una variazione del carico è prevedibile, anticipa una parte della compensazione. È utile con cicli noti ma deve essere verificato dal feedback.
8.5 Stati e gestione dei limiti
| Stato | Comportamento generale |
|---|---|
| Automatico | La Q è regolata secondo il riferimento e i vincoli. |
| Manuale | Selezione guidata dai consensi elettrici, senza escludere protezioni. |
| Standby | Regolazione disattivata secondo una procedura definita. |
| Allarme / Fault | Diagnostica, esclusione dei rami indisponibili e reazione sicura. |
| Misura non valida | Disattivazione della regolazione automatica o strategia predefinita sicura. |
| Compensazione insufficiente | Segnalazione al gestore del carico; non inserire capacità indiscriminatamente. |
8.6 Schema funzionale e responsabilità dei livelli
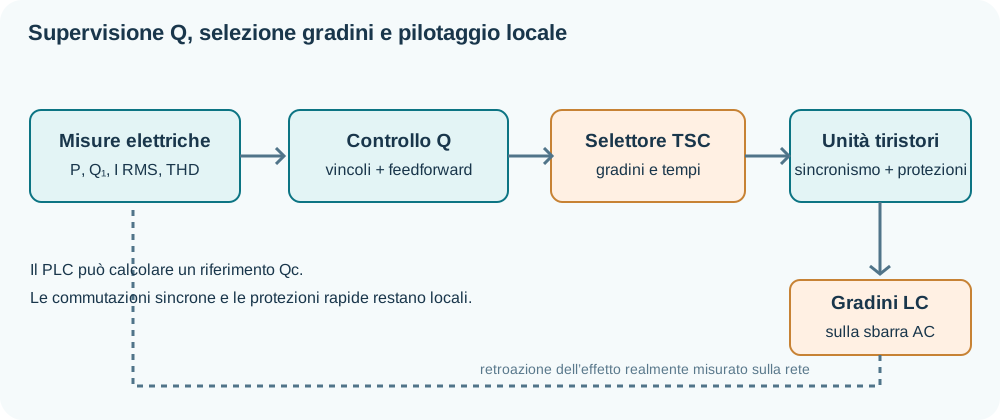
8.7 Logica di scelta del riferimento e gestione dei vincoli
- Validare misure e sincronizzazione delle tensioni: se una misura non è affidabile, evitare nuove manovre automatiche.
- Calcolare Qc,ref a partire dall'obiettivo richiesto (Q residua, FP fondamentale o limite corrente), verificando P² + D² rispetto al limite apparente.
- Applicare i limiti capacitivi e induttivi del compensatore, l'eventuale divieto di sovracompensazione e lo stato dei rami disponibili.
- Selezionare la combinazione ammissibile di gradini che raggiunge il riferimento limitando manovre inutili.
- Applicare isteresi, tempo minimo ON/OFF e le condizioni di reinserzione stabilite dal costruttore.
- Confermare lo stato reale e verificare che Q residua, corrente RMS e tensione rientrino nei valori ammissibili.
8.8 Diagramma d'isteresi e commutazioni
Fra le due soglie si conserva lo stato del gradino: se è inserito non viene escluso finché la domanda non scende sotto OFF; se è escluso non viene inserito finché la domanda non supera ON. I tempi minimi aggiungono un'ulteriore condizione, non mostrata nel diagramma.
8.9 Perché è utile combinare feedback e feedforward
Il feedback reagisce alla Q e alla corrente misurate: è robusto agli errori di modello, ma interviene dopo che la variazione è avvenuta. Il feedforward può anticipare una variazione prevedibile usando segnali del carico, inclusi IDC, VDC o α, ma la sua stima deve essere corretta dalle misure reali.
Se la compensazione disponibile è insufficiente o il vincolo è legato alla sola potenza attiva, il controllore segnala limite non rispettabile con rifasamento; non continua a inserire condensatori oltre la reattiva necessaria.
↑ Torna all'inizioFormulario e glossario
Le relazioni principali in un'unica pagina. Le condizioni di validità sono parte della formula: non trascurarle.
| Grandezza | Relazione | Condizione |
|---|---|---|
| Velocità angolare | ω = 2π n / 60 | n in rpm, ω in rad/s |
| Potenza meccanica | P[kW] = C[Nm] × n[rpm] / 9550 | Regime rotante |
| Coppia DC | C = kt Φ Ia | Flusso e parametri coerenti |
| Forza controelettromotrice | E = ke Φ ω | Motore DC |
| Tensione media ponte 6p | VDC ≈ 1,35 VLL cos α | Conduzione continua, sovrapposizione trascurata |
| Apparente trifase | S = √3 VLLIL | Sistema equilibrato |
| Fattore di potenza totale | FP = P/S | Valori RMS totali |
| THD e fattore di potenza | FP = cosφ1/√(1+THDI²) | Tensione sinusoidale, corrente equilibrata |
| Apparente con armoniche | S² = P²+Q1²+D² | Modello equilibrato, tensione sinusoidale |
| Compensazione minima | Qc,min = max(0;Q1−√(Slim²−P²−D²)) | Carico induttivo; radicale reale |
| Risonanza LC | fr = 1 / (2π√LC) | LC ideale serie |
Simboli
- Va, Ia
- Tensione e corrente di armatura DC.
- Vf, If
- Tensione e corrente di eccitazione.
- Φ
- Flusso magnetico per polo (in convenzione coerente con le costanti di macchina).
- α
- Angolo di accensione dei tiristori.
- Q1
- Potenza reattiva associata alla fondamentale.
- FP / DPF
- Fattore di potenza totale / fattore di spostamento.
- THDI
- Distorsione armonica totale della corrente rispetto alla fondamentale.
- Qc
- Compensazione capacitiva fornita al punto di connessione.
- TSC / TCR
- Thyristor Switched Capacitor / Thyristor Controlled Reactor.
- SVC / STATCOM
- Static Var Compensator / Static Synchronous Compensator.
Riferimenti per approfondire
Per impieghi progettuali consultare le edizioni applicabili delle norme su macchine rotanti, convertitori e compatibilità elettromagnetica (famiglie IEC 60034, IEC 60146, IEC 61000; IEEE 1459 e IEEE 519), insieme ai manuali del costruttore. I riferimenti normativi e le edizioni vanno sempre verificati rispetto al paese e alla data del progetto.
Ulteriori relazioni utili
| Grandezza | Espressione | Validità |
|---|---|---|
| Corrente linea ponte 6p | IRMS = √(2/3) IDC | Corrente DC costante, conduzione ideale |
| Fondamentale linea 6p | I1,RMS = √6/π IDC | Come sopra |
| Frequenza ripple | fripple ≈ p · frete | p = 6 o 12 con corretta configurazione multipulse |
| Frequenza LC disaccordato | fr = f1/√p | p = XL(f1)/XC(f1) |
| Capacità stella | CY = Qc/(2πfVLL²) | Ramo ideale, Qc totale trifase |
| Capacità triangolo | CΔ = Qc/(6πfVLL²) | Ramo ideale, Qc totale trifase |
Fonti tecniche per verifica e approfondimento: IEC 60034 (macchine rotanti), IEC 60146 (convertitori a semiconduttore), IEC 61000 (compatibilità elettromagnetica), IEEE 1459 (definizioni delle potenze) e IEEE 519 (controllo armonico al punto di connessione comune). Le edizioni applicabili devono essere verificate separatamente.
↑ Torna all'inizio